메인 메뉴
콘텐츠

 Automation System
Physical AI
검사·이송·용접을 실제 작업으로
Physical AI로 연결하는 자동검사·부품이송·CO₂ 용접
현장 인식 결과를 로봇 작업에 반영하는 두이엔지 솔루션
-
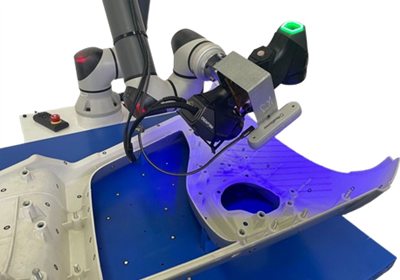 Physical AI 자동검사
부품 인식과 로봇 스캔을 연결해 3D 형상 데이터를 취득하는 자동검사
-
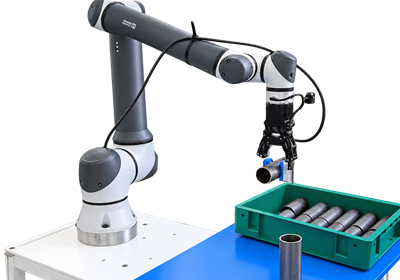 Physical AI 부품이송
부품의 형상·위치를 인식해 파지하고 목표 위치로 옮기는 시스템
-
 Physical AI CO₂ 용접
AI로 용접 대상의 형상·위치를 인식해 경로를 보정하고 협동로봇 용접으로 연결
Physical AI 자동검사
하나의 로봇 시스템으로
카메라 영상으로 검사 대상을 확인하고, 협동로봇에 장착한 3D 스캐너로 부품 표면의 형상 데이터를 취득
대상 분석과 측정 작업을 연결하는 Physical AI 자동검사
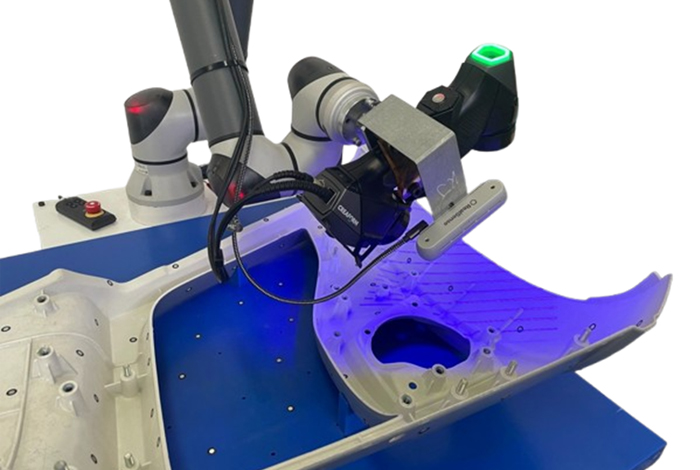 두이엔지 자동검사 장비 | 협동로봇·카메라·3D 스캐너
제품의 핵심 기능
- AI 대상 인식 영상에서 작업 대상을 검출하고 검사에 사용할 대상 영역 분석
- 로봇 스캔 작업 협동로봇과 스캐너를 결합해 검사 대상의 표면 형상 데이터 취득
- 검사 업무 연계 취득한 3D 데이터를 기존 형상 비교·품질검사 업무로 연결
대상을 확인하고, 로봇으로 스캔한 뒤 검사 데이터로 활용
작업 단계와 장비의 역할을 구분한 자동검사 구성
-
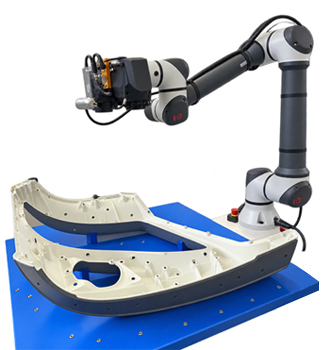 로봇·스캐너 구성
-
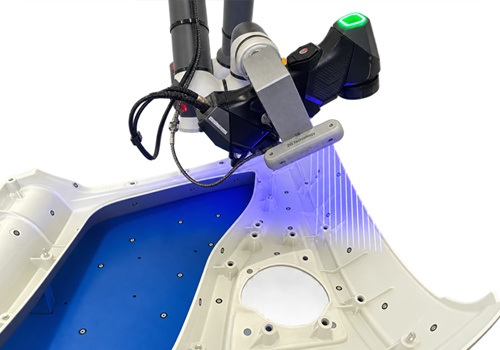 실제 부품의 3D 스캔
작업 흐름
-
 대상 확인
-
 영역 분석
-
 로봇 스캔
-
 검사 데이터 활용
시스템 구성
- 카메라·AI 작업 대상 영상 취득과 대상 영역 분석
- 협동로봇 스캐너의 작업 위치·자세 제어
- 3D 스캐너 부품 표면의 3D 형상 데이터 취득
Physical AI 부품이송
필요한 위치로 옮기는 자동화
Physical AI로 부품의 형상·위치를 인식하고, 인식 결과를 협동로봇의 파지·이송 동작으로 연결
특정 형상 전용이 아닌, 다양한 부품을 위한 이송 솔루션
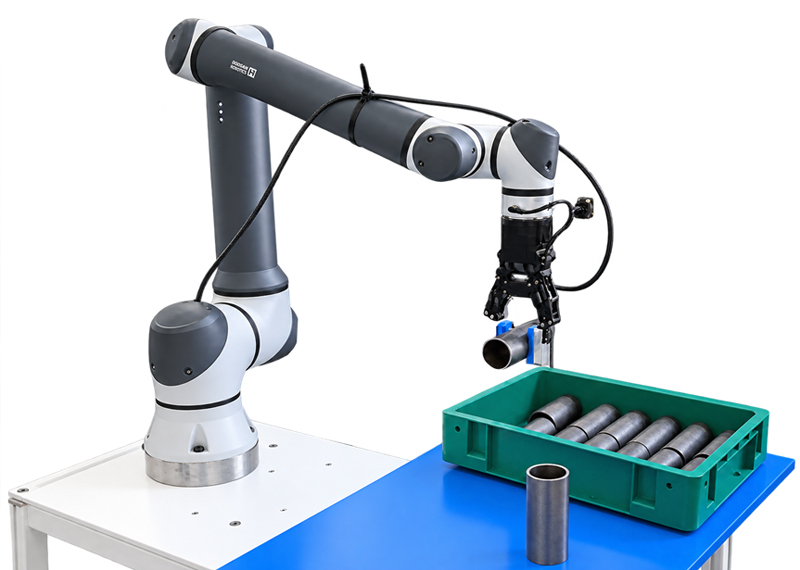 실장비 적용 예시 │ 사진 속 파이프는 시스템 구성품이 아닌 이송 대상
제품의 핵심 기능
- 형상·위치 인식 카메라·센서 데이터를 바탕으로 이송할 부품의 형상과 위치 확인
- 인식과 파지 연결 분석한 대상 정보를 그리퍼의 파지 동작으로 연결
- 검사 업무 연계 협동로봇으로 부품을 이동하고 지정한 작업 위치에 배치
센서 입력, AI 분석, 로봇 제어와 그리퍼 동작의 연결
작업물은 이송 대상이며 시스템 구성과 별도로 구분
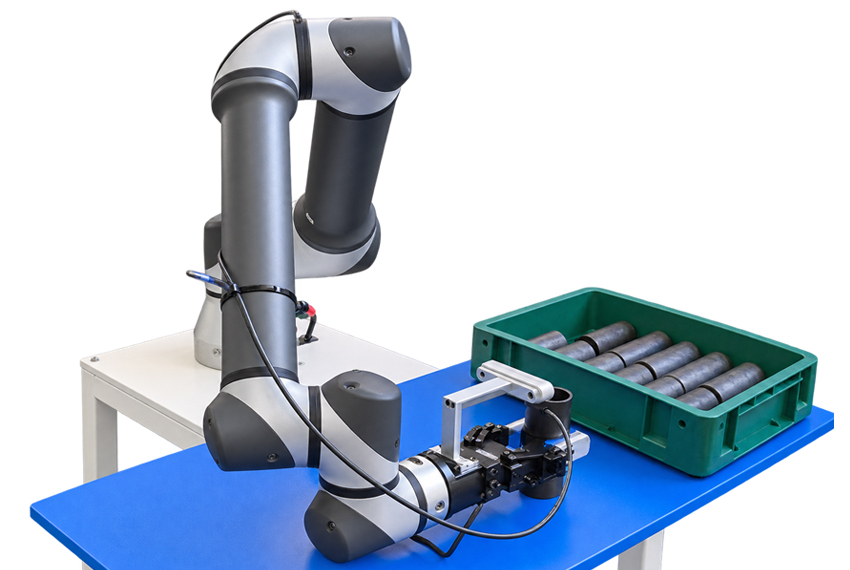 부품 인식용 카메라와 파지용 그리퍼의 실제 장착 예시
작업 흐름
-
부품 인식
-
 파지 동작 연결
-
 부품 이동
-
 목표 위치 배치
시스템 구성
- 카메라·센서 부품의 영상·형상·위치 정보 취득
- AI 인식·제어 대상 분석 결과를 로봇 작업으로 연결
- 협동로봇 작업 위치 이동 및 자세 제어
- 3D 스캐너 부품을 잡고 놓는 말단 장치
부품의 형상·크기·하중과 작업공간을 함께 고려하는 적용 검토
아래 가상 화면은 로봇·그리퍼·이송 대상의 배치 예시
-
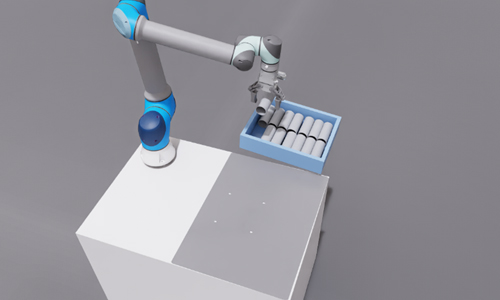 가상 화면 │ 트레이 주변 배치
-
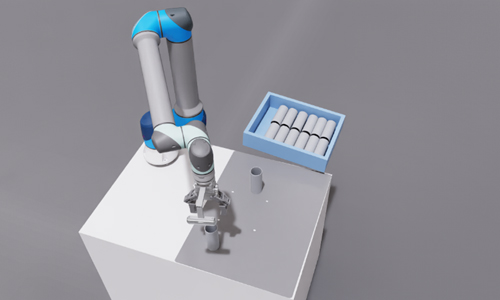 가상 화면 │ 작업 위치 주변 배치
적용 검토 공정
- 공정 간 이송 작업 지점 사이의 부품 이동과 다음 공정으로의 공급 구성 검토
- 설비 투입·배출 설비 주변의 접근 공간과 부품을 잡고 놓는 위치 검토
- 작업 위치 공급 지정 작업 위치의 부품 공급과 반복 배치 작업 구성 검토
 ※ 부품 도면·사진과 이송 조건으로 장비 적용 범위 상담
Physical AI CO₂ 용접
보정된 경로로 용접까지
카메라·센서와 AI로 용접 대상의 형상·위치를 인식하고, 인식 결과에 맞춰 용접 위치와 경로를 보정하는 시스템
보정된 작업 정보를 협동로봇의 CO₂ 용접 동작으로 연결
 CO₂ 용접 장비 구성 예시 | 기존 제공자료의 촬영본
Physical AI 기반 용접 작업 흐름
-
대상 인식카메라·센서와 AI로 용접 대상의 형상·위치 정보를 분석
-
 위치·경로 보정인식 결과에 맞춰 용접 위치와 기준 경로·토치 자세를 보정
-
 로봇 용접 실행보정된 경로에 따라 협동로봇과 CO₂ 용접 장비의 작업을 연계